面向事件驱动视觉-语言-动作推理的二次幂泄漏积分发放神经元
视觉-语言-动作模型在机器人操作中展现出强大能力,但依赖密集、连续值计算,给能量受限的部署带来了根本挑战。本研究提出二次幂泄漏积分发放神经元(PoT-LIF),通过带有二次幂幅值的符号脉冲,将连续信息逐步表示为离散事件,并在不重构预训练策略的情况下支持闭环控制。

时维感知是一家致力于从底层重构机器人信息处理逻辑的具身智能科技公司。公司旨在突破当前机器人以传统数字信号进行通信和计算所带来的高功耗与低效率瓶颈,通过极致仿生的路径,打造全球首个感知-决策-执行全链路仿生的具身智能架构。其核心愿景是制造真正的“硅基生命”,即让机器人在功耗、反应速度和决策效率上接近甚至超越人类等生物体,从而解决端侧智能在真实物理世界中自由、持久、高效运行的终极难题。
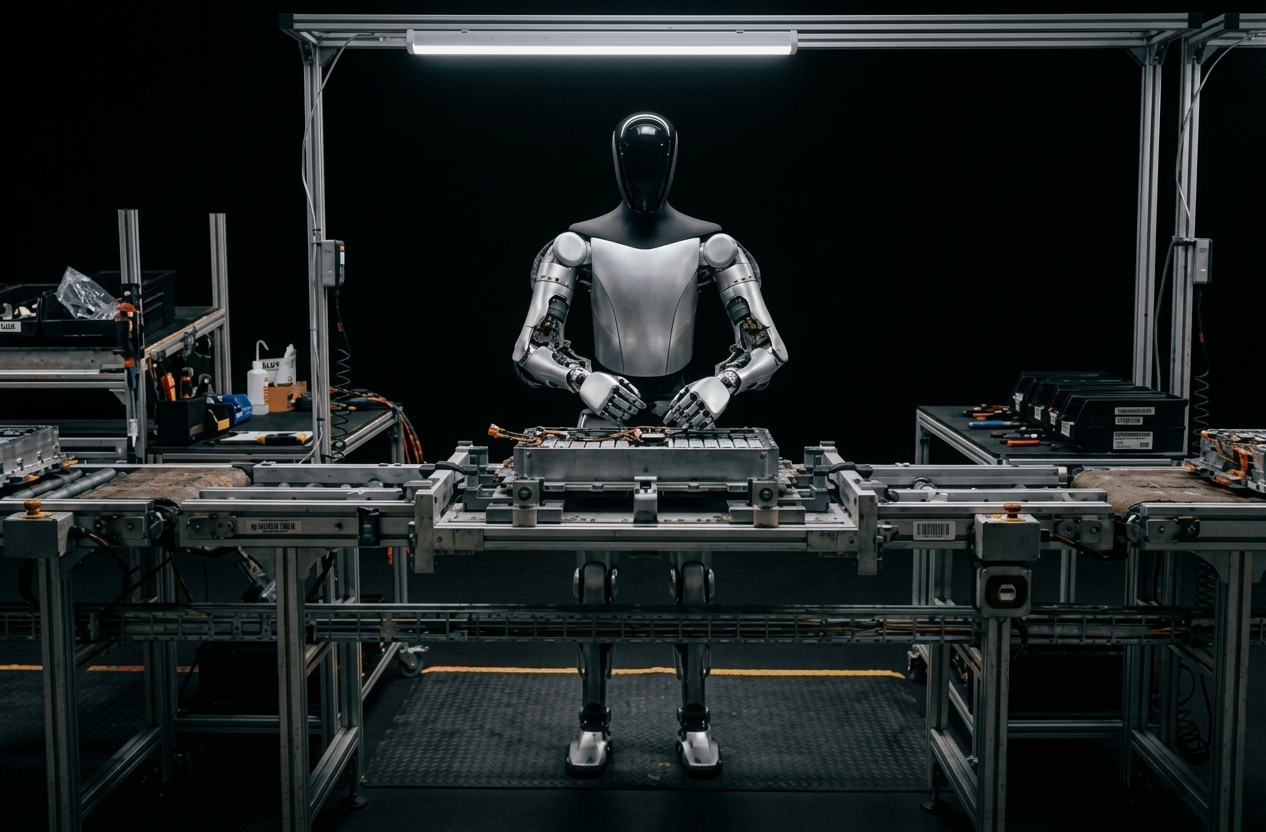
为机器人提供感知-决策-执行全链路仿生的脉冲化神经系统,迈出打造硅基生命第一步。
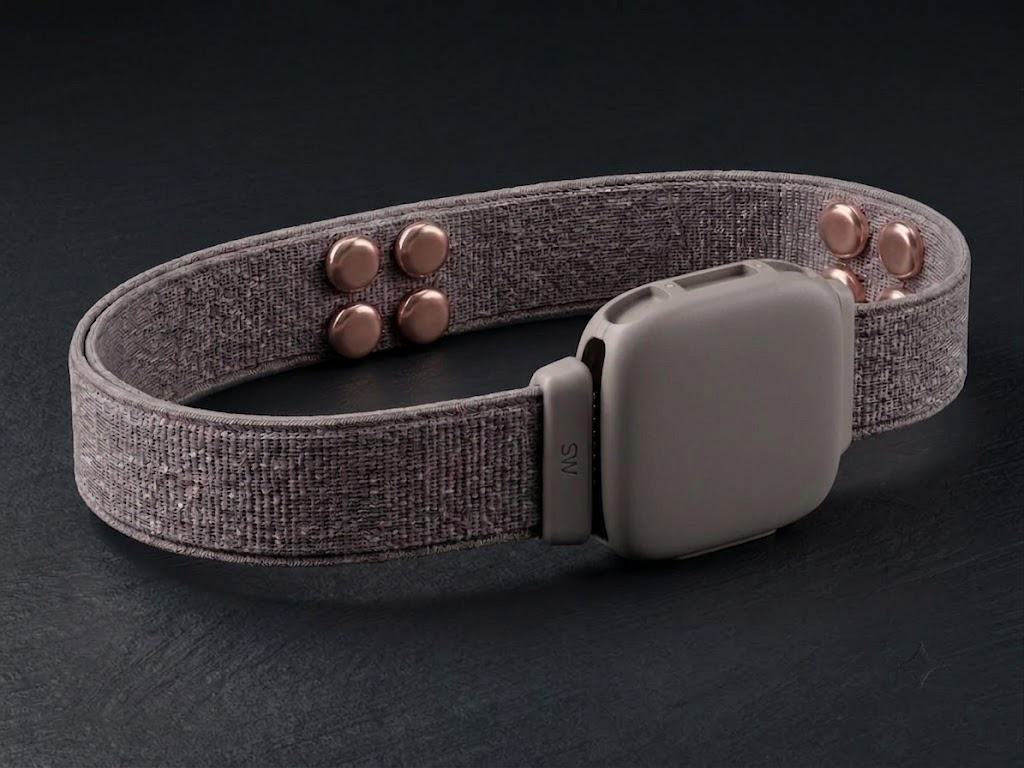
打造EMG肌电手环,提供新一代人机交互方式,可广泛应用于具身智能、AI眼镜等领域。
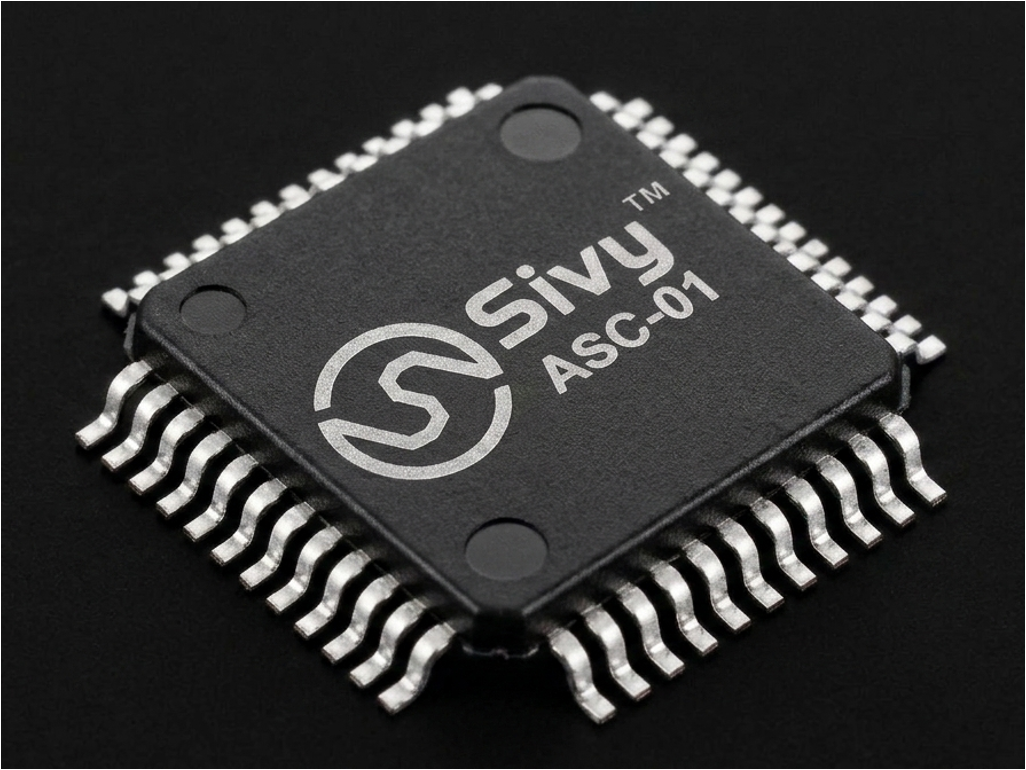
Sivy ASC-01可以将模拟信号转化为高质量的脉冲信号,可广泛应用于类脑研究、智能物联网等领域。
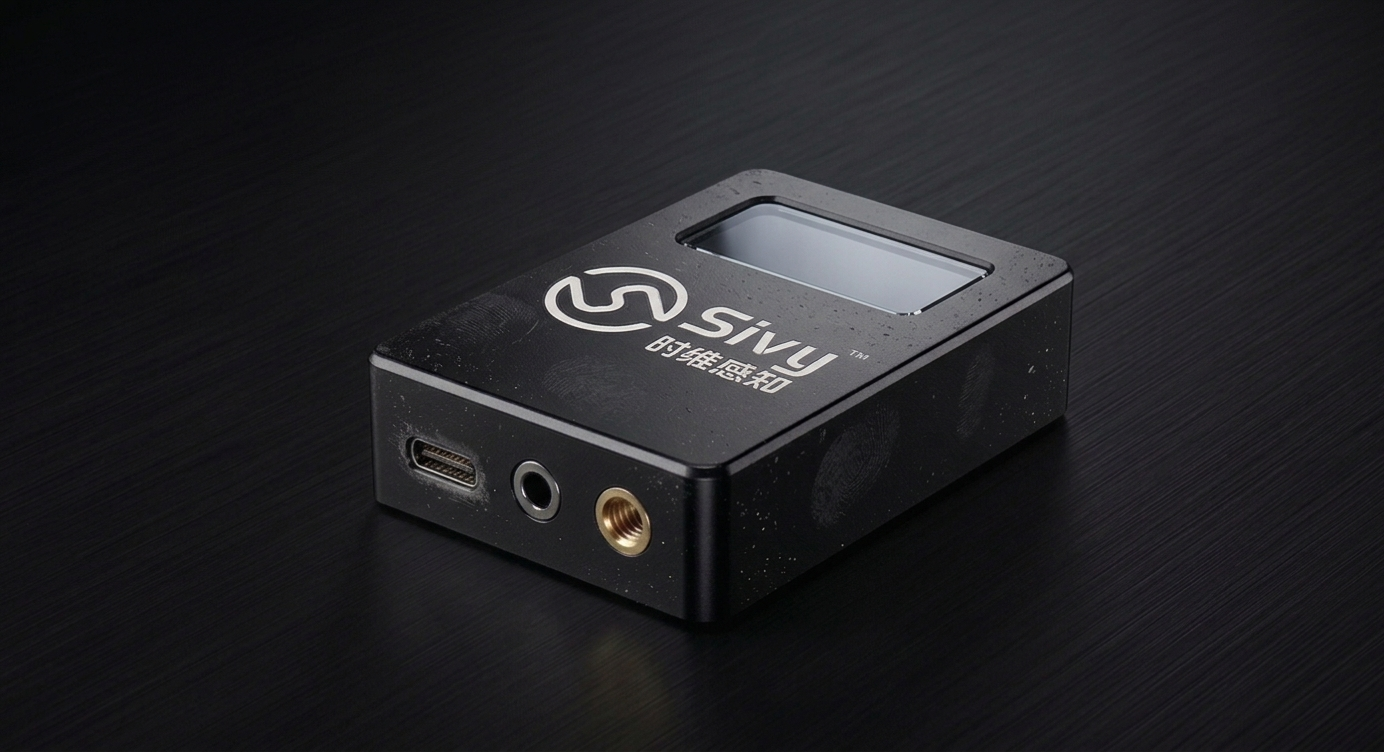
基于ASC-01芯片,打造不同场景的智能感知模组,可为具身智能提供包含电子皮肤、电子鼻等不同模态在内的传感信息。
我们持续将基础研究转化为可验证、可复现的技术成果。这里集中展示时维感知团队公开发表的论文、预印本与研究报告。
视觉-语言-动作模型在机器人操作中展现出强大能力,但依赖密集、连续值计算,给能量受限的部署带来了根本挑战。本研究提出二次幂泄漏积分发放神经元(PoT-LIF),通过带有二次幂幅值的符号脉冲,将连续信息逐步表示为离散事件,并在不重构预训练策略的情况下支持闭环控制。